
Un prototipo de robot, Nao, es capaz de descifrar emociones, posturas y actividades de los perros
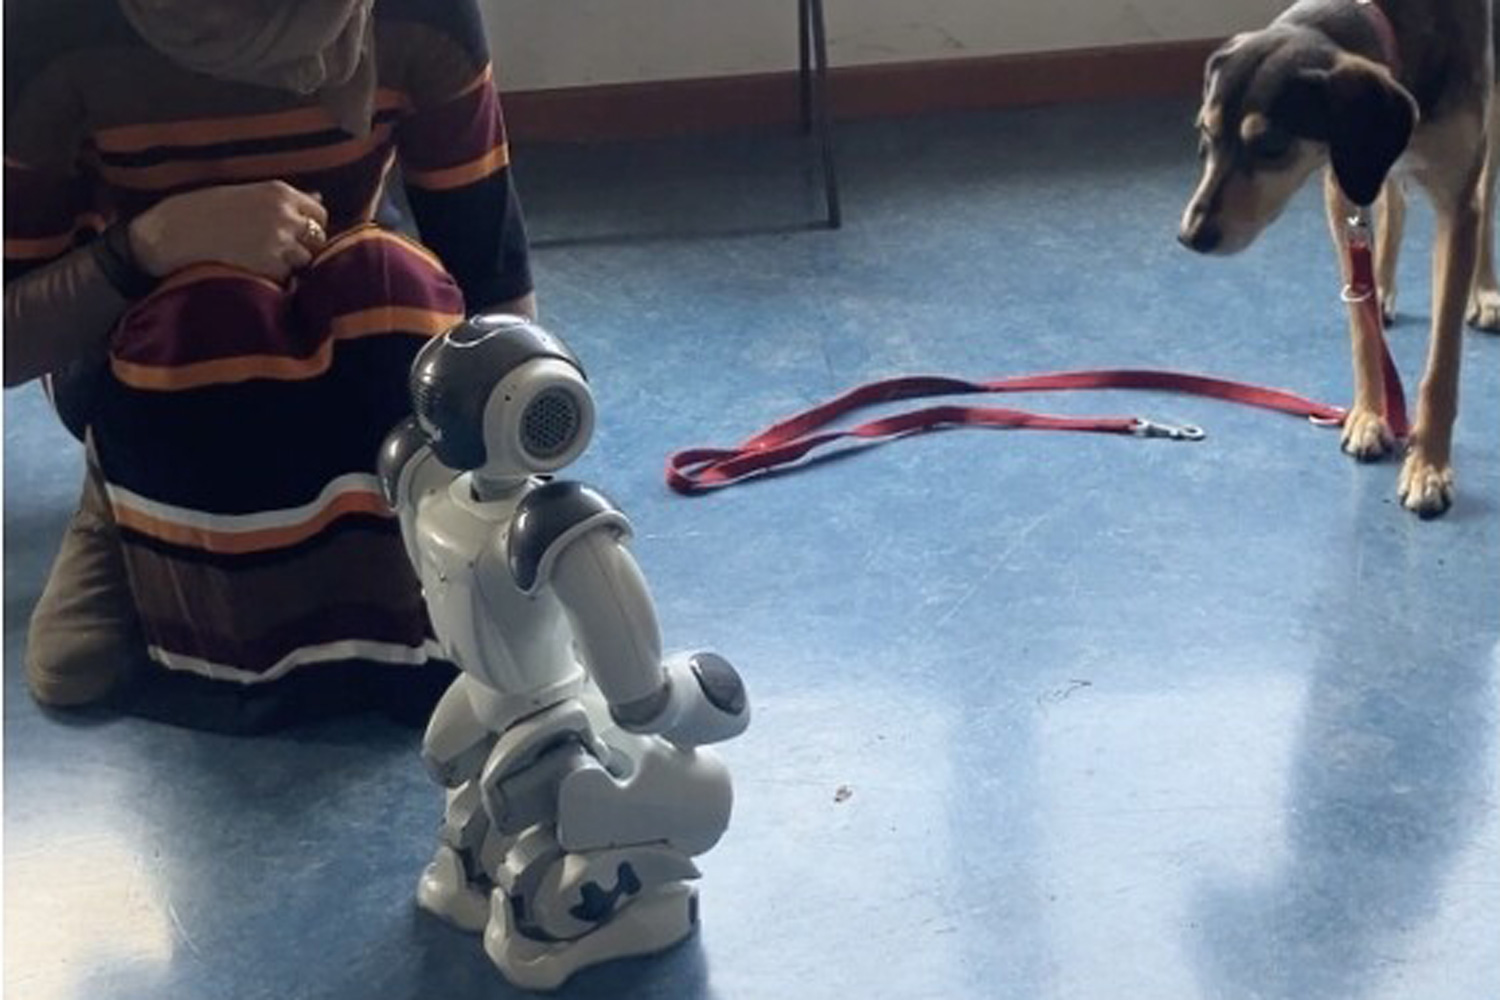
Un grupo de investigadores ha creado un robot humanoide que es capaz de interactuar de forma segura y eficaz no solo con los humanos sino también con sus perros a través de un proceso de inteligencia artificial que le ayuda a adaptar su comportamiento al carácter del animal. El prototipo está entrenado para descifrar cuatro emociones, tres posturas y dos actividades de los perros que conviven con humanos a tres fotogramas por segundo.
Por M. ARAMBARRI
La creciente incorporación de los robots humanoides en entornos domésticos donde ya hay animales ha planteado la necesidad de garantizar que los androides sean capaces de interactuar no solo con los humanos, sino también con sus mascotas de una manera socialmente aceptable y emocionalmente consciente.
Partiendo de la base de que los robots adaptativos tienen como objetivo precisamente adaptar su comportamiento, comunicación y respuestas afectivas en función de las características del usuario, un grupo de investigadores del Departamento de Ciencias de la Computación de la Universidad italiana de Turín ha creado a NAO, un robot humanoide que es capaz de reconocer los estados emocionales y posicionales de los perros y adaptar su comportamiento para interactuar con ellos de forma segura y eficaz, por ejemplo, intentando acercarse a los perros solo cuando parecen felices o relajados.
Se trata del primer prototipo basado en inteligencia artificial, IA, diseñado para permitir que un androide reconozca estados emocionales y posturales en perros y adapte su comportamiento en consecuencia.
Hasta ahora, la investigación se ha centrado en la creación de mascotas robóticas, como Sony AIBO, un androide similar a un perro, o en “robots caninos” usados en contextos de vigilancia fundamentalmente. Sin embargo, apenas se había planteado la cuestión de qué ocurre en entornos domésticos donde los perros integrados en las familias se encuentran con sistemas robóticos, más allá de comprobar que los perros reales sentían curiosidad por el AIBO, pero interactuaban poco con él.
Por este motivo, el equipo formado por siete investigadores comandados por Angelo Paloka tras constatar “la necesidad de sistemas robóticos que no sólo sean funcionalmente eficaces, sino que también estén en sintonía conductual con los animales con los que comparten el espacio, ya sea hogares o en entornos públicos” se puso manos a la obra para crear NAO, un androide que es capaz de “conocer” al perro que tiene delante y comportarse con él como lo haría un humano.
El proceso a grandes líneas es que NAO captura imágenes con su cámara integrada y las transmite mediante una conexión TCP al servidor que las procesa mediante un canal de aprendizaje profundo que primero realiza la detección de objetos con YOLO (un sistema de detección objetos en tiempo real capaz de identificar y clasificar objetos con una sola pasada sobre la imagen) y posteriormente clasifica a los perros detectados en función de su estado emocional, acción y postura.
Esto permitió a NAO procesar y responder a aproximadamente tres fotogramas por segundo en directo, lo que confirmó la viabilidad de un robot de bajos recursos que adapta su comportamiento a los perros a través del reconocimiento de emociones y posturas.
El modelo está entrenado para reconocer cuatro emociones caninas: feliz, triste, enojado y relajado, así como dos actividades típicas: comer y dormir y tres posturas: de pie, sentado y tumbado.
“Al recibir estos datos, NAO utiliza el estado predicho para determinar su comportamiento. Por ejemplo, si la emoción detectada es relajada, el robot puede mantener el contacto visual o acercarse lentamente. Si el perro parece enojado, el robot permanece inmóvil. Además, las coordenadas del cuadro delimitador ayudan a orientar la cabeza de NAO hacia el perro, lo que mejora la impresión de atención mutua”, indican los investigadores.
Precisión del 80%
Los clasificadores de emociones y posturas alcanzaron una precisión de aproximadamente el 80% con datos nunca antes vistos, además de que el sistema YOLO demostró consistentemente una alta precisión en la detección de perros, con una tasa del 90%.


El comportamiento en tiempo real de NAO se evaluó cualitativamente observando las reacciones de perros vivos a los movimientos del robot. La evidencia indicó que los perros mostraron menos evasión y estrés cuando el comportamiento de NAO se adaptó a su estado emocional. El sistema demostró ser robusto para gestionar las variaciones y el ruido en la mayoría de las situaciones del mundo real, lo que confirma que el prototipo es valioso en la interacción entre animales y robots.
(Páginas 34 y 35)
Una aplicación de reconocimiento facial ayuda a la lucha contra la rabia en África
El móvil nos dirá la raza de nuestro perro